
Энкодеры: полное руководство по устройству, выбору и применению
Энкодер – это не просто «датчик оборотов», а критический элемент обратной связи, от которого зависит точность станка, робота или сервопривода. В этом руководстве – не только типы и устройство, но и инженерные допуски монтажа, критерии выбора интерфейса, регламент диагностики и типовые ошибки, которые приводят к повторному отказу датчика через неделю после замены.
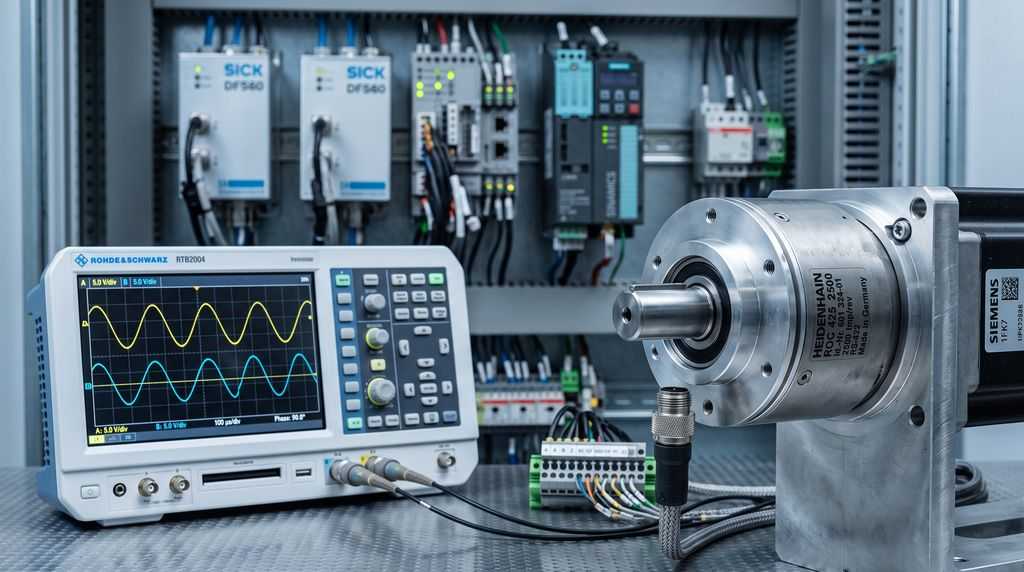
Что такое энкодер и какие функции он выполняет?
Энкодер – это высокоточное устройство для измерения параметров вращающихся механизмов, преобразующее механическое движение в электрические сигналы. Он фиксирует угол поворота вала, измеряет скорость вращения, определяет направление движения и контролирует положение относительно базовой точки. Сигналы затем обрабатываются контроллерами ЧПУ, ПЛК или сервоприводами.
Где применяются энкодеры?
Энкодеры применяются в металлообработке, робототехнике, автомобильной промышленности, авиации, медицине, энергетике и полиграфии. Ниже – основные направления.
Традиционные области
Металлообработка и станкостроение:
- Контроль положения шпинделей;
- Управление подающими механизмами;
- Точное позиционирование в станках ЧПУ.
Робототехника:
- Управление сервоприводами;
- Обратная связь в манипуляторах;
- Навигация мобильных роботов.
Автомобильная промышленность:
- Системы управления двигателем;
- Контроль положения дроссельной заслонки;
- Угол поворота рулевого колеса.
Специализированные применения
- Авиация и космос: управление поверхностями, позиционирование антенн;
- Медицина: хирургические роботы, диагностическое оборудование;
- Энергетика: контроль лопаток ветрогенераторов, солнечные трекеры;
- Полиграфия: точное движение печатных валов.
Какие типы энкодеров существуют и чем они отличаются?
Основные типы – инкрементальные и абсолютные; по принципу считывания – оптические, магнитные и механические. Каждый тип имеет свою нишу.
Инкрементальные энкодеры
Принцип работы: диск с прорезями и оптическая система считывания; фиксирует относительное перемещение; требует определения нулевой точки.
Преимущества:
- Простота конструкции;
- Доступная стоимость;
- Лёгкость обработки сигналов.
Недостатки:
- Потеря позиции при отключении питания;
- Необходимость инициализации.
Абсолютные энкодеры
Особенности: определяют точное положение в любой момент; не требуют инициализации; бывают одно- и многооборотные.
Преимущества:
- Высокая надёжность;
- Сохранение позиции при отключении питания.
Недостатки:
- Более высокая стоимость;
- Сложность обработки сигналов.
Оптические и магнитные энкодеры
Магнитные:
- Простая конструкция;
- Устойчивость к загрязнениям;
- Доступная цена.
Фотоэлектрические:
- Высокая точность;
- Чувствительность к условиям среды;
- Сложная конструкция.
Механические энкодеры
- Аналоговый выходной сигнал;
- Низкая надёжность;
- Устаревшая технология.
Какие современные технологии применяются в энкодерах?
Современные энкодеры становятся беспроводными, миниатюрными и интеллектуальными. Точность растёт, габариты уменьшаются, появляются функции самодиагностики.
Инновационные разработки
- Беспроводные энкодеры с Bluetooth и промышленными протоколами;
- Миниатюрные датчики диаметром от 6 мм;
- Интеллектуальные функции:
- Самодиагностика;
- Прогнозирование отказов;
- Автоматическая калибровка.
Перспективные направления
- Квантовые датчики с точностью до 0,00001°;
- Оптоволоконные технологии для работы в ЭМ-полях;
- Нейросетевые методы обработки сигналов.
Как выбрать энкодер: основные и дополнительные параметры
При выборе энкодера учитывают тип датчика, разрешение, точность, максимальную скорость и условия эксплуатации. Дополнительно проверяют интерфейс, степень защиты, габариты и способ монтажа.
Основные параметры
- Тип датчика (инкрементальный/абсолютный);
- Разрешение (импульсов на оборот);
- Точность (угловая погрешность);
- Скорость вращения (максимальная);
- Условия эксплуатации (температура, влажность).
Дополнительные факторы
- Интерфейс подключения;
- Степень защиты (IP);
- Габаритные размеры;
- Способ монтажа.
Почему энкодеры выходят из строя: механизмы аварий и дефектов
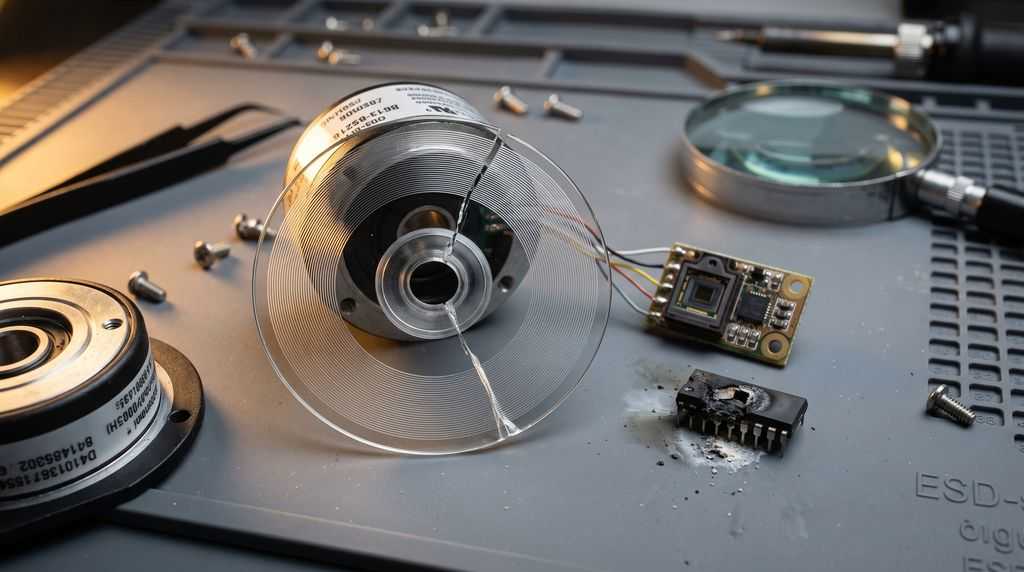
Оптические энкодеры разрушаются от трёх основных причин: растрескивания растрового диска, деградации ИК-светодиода и пробоя выходных драйверов RS-422. Магнитные страдают от нагрева, стружки и размагничивания.
Оптические энкодеры. Первая причина – растрескивание стеклянного растрового диска при монтаже муфты молотком или при перекосе вала: микротрещина не видна глазом, но при вибрации дорожки разрываются, и датчик начинает «сыпать» импульсами. Вторая – деградация светодиода оптической пары: ИК-излучатель теряет яркость за 3 – 5 лет непрерывной работы, амплитуда сигнала падает, и контроллер перестаёт различать фронты. Третья – пробой выходных драйверов RS-422 (линейных формирователей) из-за наводок от силовой трассы или переполюсовки питания при монтаже.
Магнитные энкодеры страдают иначе: деградация магнитного полюса ротора при нагреве выше +100 °C, налипание металлической стружки на считывающую головку, размагничивание при близком расположении сварочного оборудования.
| Дефект | Причина | Внешний симптом | Что делать |
|---|---|---|---|
| Трещина растрового диска | Удар при монтаже, перекос муфты | Хаотичные пропуски импульсов, «Feedback Loss» при вибрации | Замена диска, выравнивание муфты |
| Деградация ИК-светодиода | Тепловое старение (3 – 5 лет) | Падение амплитуды сигнала ниже порога счёта | Замена оптической пары |
| Пробой драйвера RS-422 | Наводки, переполюсовка | Датчик «молчит» или выдаёт постоянный уровень | Замена формирователя, установка супрессоров |
| Размагничивание | Нагрев >100 °C, близость сварочника | Плавное смещение нуля, ошибка позиционирования | Замена магнитного кольца |
Ключевой вывод: замена датчика без устранения первопричины (заклинивание муфты, перекос вала, наводки) приводит к повторному отказу через часы или недели. Если энкодер уже вышел из строя, диагностику и ремонт энкодеров выполняют специализированные сервисы – юстировка, замена подшипников, восстановление оптических дисков.
Почему абсолютный энкодер нельзя заменить без калибровки?
Абсолютный энкодер с цифровым интерфейсом требует привязки электронного нуля к положению ротора серводвигателя. Без этого сервопривод получает неверный угол коммутации и уходит в аварию.
Инкрементальный энкодер после включения не знает, где находится вал. Он выдаёт импульсы A/B и одну нулевую метку Z за оборот – систему нужно «обнулить» при каждом старте.
Абсолютный энкодер с цифровым интерфейсом (EnDat 2.2, Hiperface, BiSS-C, SSI, DRIVE-CLiQ) хранит позицию в энергонезависимой памяти. Но для серводвигателя этого недостаточно: контроллер должен знать не «где вал», а «где ротор относительно обмоток». Электронный ноль энкодера должен быть привязан к электрическому углу ротора (коммутационный угол).
Что происходит при замене «один в один»: новый энкодер приходит с завода с произвольным смещением нуля. Если не выполнить Zeroing / Preset через программатор (Heidenhain PWM/PWT, Sick, Leine & Linde) или сервисную функцию привода, сервопривод получает неверный угол коммутации. Результат: рывок при включении, раскачка, удар о механические упоры, авария «Commutation Error».
Порядок действий при замене абсолютного энкодера:
- Считать дамп настроек со старого датчика (адрес, конфигурация, электронный ноль).
- Установить новый энкодер, подключить программатор.
- Записать сохранённые параметры.
- Выполнить привязку нуля к ротору (через сервисный режим привода или процедуру «Pole Position Identification»).
- Проверить направление счёта и угол коммутации.
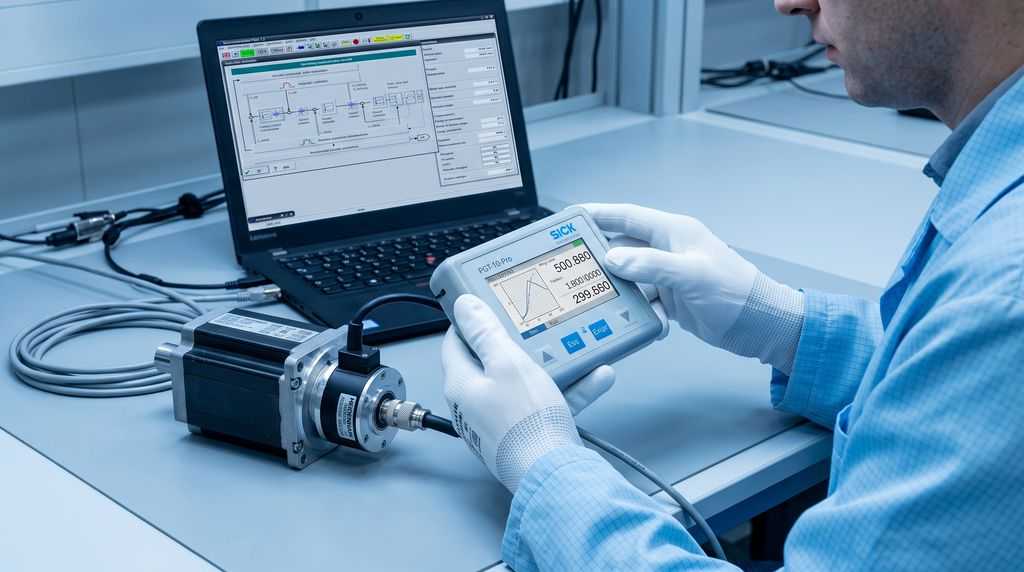
Для ремонта датчиков энкодеров, резольверов, тахогенераторов требуется не только замена, но и привязка к ротору.
Какой интерфейс энкодера выбрать: TTL/RS-422, HTL, Open Collector или 1 Vpp?
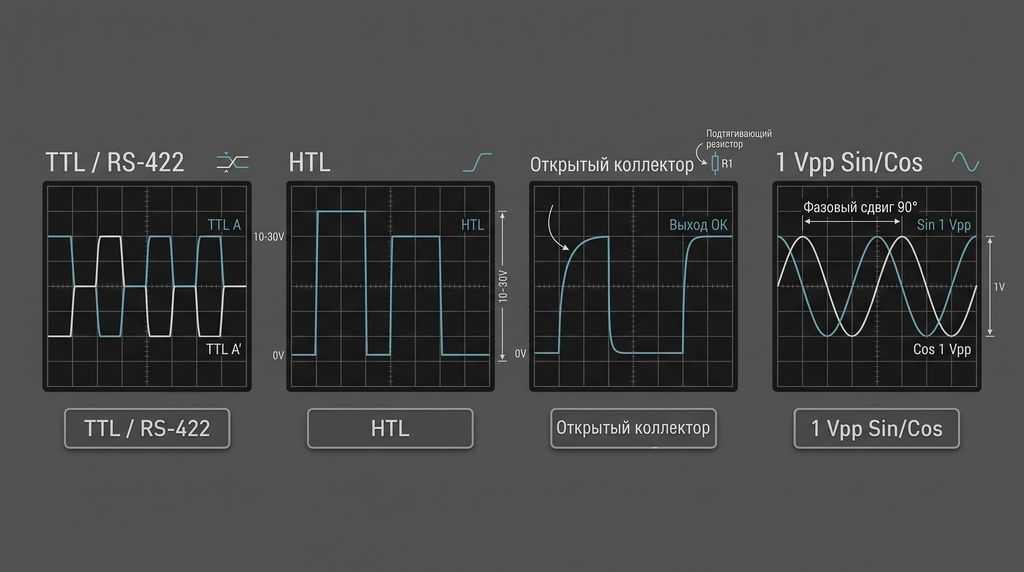
Выбор интерфейса зависит от длины кабеля, помеховой обстановки и типа приёмного устройства. Дифференциальные сигналы (TTL/RS-422, 1 Vpp) выигрывают на длинных трассах, однополярные (HTL, Open Collector) – дешевле и проще.
TTL / RS-422 (Line Driver) – дифференциальный сигнал (A, /A, B, /B, Z, /Z), 5 В, витая пара. Помехозащищённый, допускает кабели до 50 – 100 м. Частотный предел – до 1 – 2 МГц.
HTL (Push-Pull) – однополярный сигнал 10 – 30 В. Устойчив к помехам за счёт высокого уровня, но не подавляет синфазную помеху так, как дифференциальная пара. Длина кабеля – до 30 – 50 м.
Open Collector – выход с открытым коллектором, требует внешнего резистора. Прост, дёшев, но медленный (десятки кГц) и чувствителен к длине кабеля.
1 Vpp (синусно-косинусный) – аналоговый сигнал, требует интерполяции в приводе или внешнем модуле. Используется для высокоточных сервоприводов (EnDat, Hiperface). Допустимая амплитуда: 0,8 – 1,2 Vpp.
| Интерфейс | Тип сигнала | Длина кабеля | Помехозащита | Типичное применение |
|---|---|---|---|---|
| TTL / RS-422 | Дифференциальный | 50 – 100 м | Высокая | ЧПУ, сервоприводы |
| HTL (Push-Pull) | Однополярный | 30 – 50 м | Средняя | ПЛК, частотные приводы |
| Open Collector | Однополярный | <10 м | Низкая | Простые счётчики |
| 1 Vpp | Аналоговый (Sin/Cos) | 20 – 50 м | Высокая (экран) | Прецизионные серво |
Формула частотного предела: f<sub>max</sub> = (RPM × PPR) / 60, где RPM – максимальные обороты, PPR – импульсов на оборот. Если f<sub>max</sub> превышает паспортную частоту счётного входа ПЛК или ЧПУ, импульсы будут пропускаться.
Ошибки коммутации часто связаны с ремонтом промышленной электроники: сервоприводов – выставлением угла коммутации.
Какие допуски биения вала при монтаже энкодера?
Радиальное и осевое биение вала – не более 0,02 – 0,05 мм, угол несоосности муфты – менее 1°. Жёсткая посадка без переходной муфты разрушает подшипники датчика за 2 – 4 недели.
Обязательные условия монтажа:
- Сильфонная или мембранная муфта – компенсирует несоосность и перекос, разгружает подшипники.
- Радиальное биение вала – не более 0,02 – 0,05 мм.
- Осевое биение – не более 0,02 – 0,05 мм.
- Угол несоосности муфты – менее 1°.
- Момент затяжки крепежа фланца – по паспорту (обычно 2 – 5 Н·м для M3 – M4).
- Температура корпуса – обычно до +85…+100 °C (уточнять в паспорте конкретной модели).
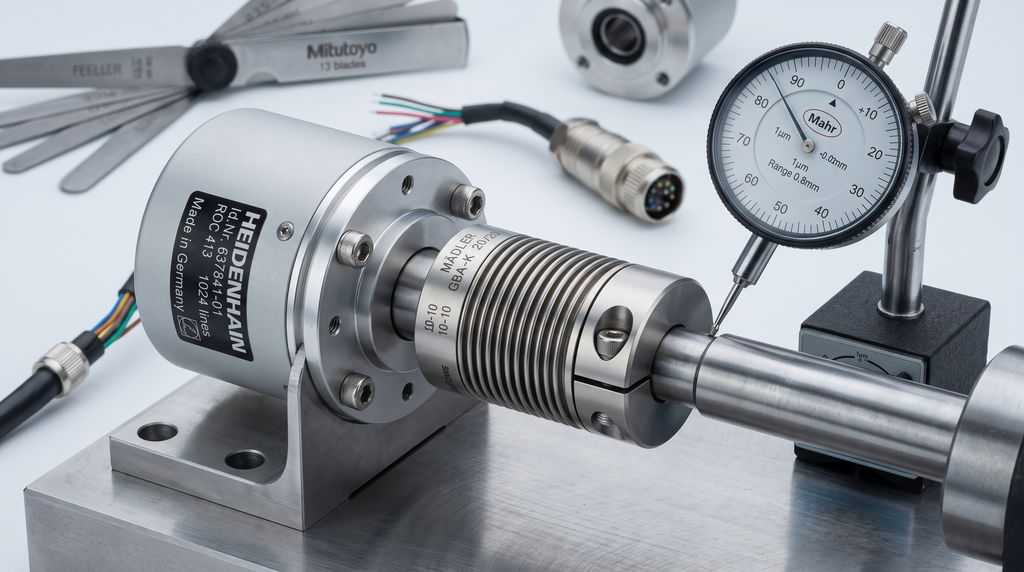
Типичная ошибка: монтаж энкодера ударами молотка через деревянную проставку. Даже если диск не треснул сразу, микротрещина проявится при первой вибрации.
Как проверить энкодер без станка?
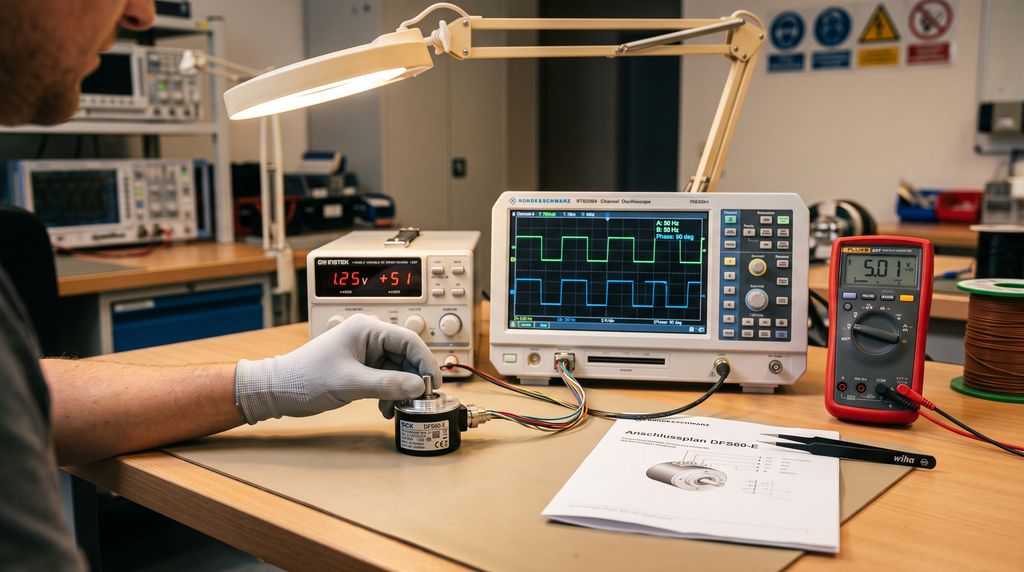
Энкодер проверяют подачей стабилизированного питания, вращением вала вручную и контролем сигналов A/B на двухканальном осциллографе. Фазовый сдвиг должен быть 90° ± 15°, форма – меандр или синус, амплитуда – в пределах паспорта.
Задача: определить, где неисправность – в датчике, кабеле или приёмном модуле ЧПУ.
Пошаговый алгоритм:
- Подать стабилизированное питание (5 В или 10 – 30 В – по типу энкодера) от лабораторного БП с ограничением тока.
- Подключить двухканальный осциллограф к сигналам A и B (или /A, /B для дифференциального).
- Вращать вал вручную с постоянной скоростью (или медленным приводом).
- Проверить:
- Фазовый сдвиг между A и B: 90° ± 15°;
- Форма сигнала: прямоугольный меандр (TTL/HTL) или синус (1 Vpp);
- Амплитуда: 5 В ± 5% для TTL, 0,8 – 1,2 Vpp для синуса;
- Фронты: без «дребезга» и двойных переключений;
- Z-канал: один импульс за оборот, стабильное положение.
- Для абсолютного энкодера: опросить телеметрию по сервисной шине (EnDat, BiSS) – проверить коды ошибок, температуру, счётчик оборотов.
- Проверить кабель: «прозвонить» каждую пару на обрыв, короткое замыкание между жилами, целостность экрана.
Типовые симптомы и их причины:
| Симптом | Вероятная причина |
|---|---|
| Потеря нуля, накопление ошибки по координате | Пропуск Z-метки, ослабление муфты, наводки от силовой трассы |
| «Feedback Loss» при вибрации | Микротрещина дорожки диска, плохой контакт в разъёме M12/M23 |
| Ошибка интерполяции 1 Vpp | Амплитуда ниже 0,8 Vpp или выше 1,2 Vpp, разбаланс моста |
| Хаотичные импульсы без вращения | Пробой драйвера, наводки, неправильное заземление экрана |
Правила прокладки: витая пара в общем экране (Twisted Pair Shielded); заземление экрана со стороны ЧПУ; запрет совместной прокладки в одном лотке с кабелем питания двигателя от ПЧ.
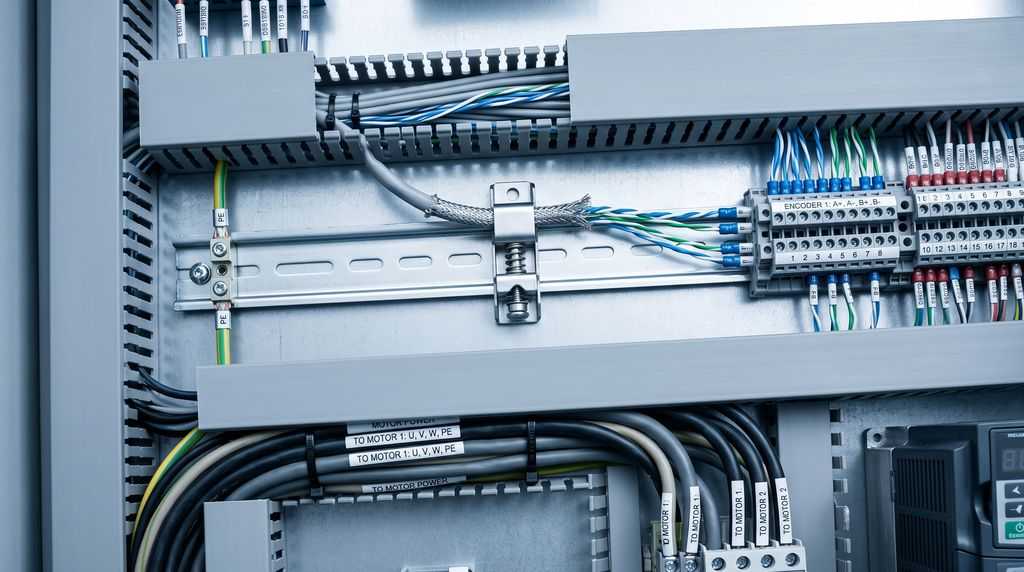
Если проблема в приёмном модуле, а не в датчике, требуется ремонт стоек ЧПУ – проверка оптических линеек и круговых датчиков.
Как правильно подключить и обслуживать энкодер?
При подключении используют рекомендованные экранированные кабели, соблюдают полярность и защищают сигнальные линии от помех. Обслуживание сводится к регулярной очистке, проверке креплений, контролю подшипников и периодической калибровке.
Особенности подключения
- Использование рекомендованных кабелей;
- Правильное экранирование;
- Защита от помех;
- Соблюдение полярности.
Техническое обслуживание
- Регулярная очистка;
- Проверка креплений;
- Контроль состояния подшипников;
- Периодическая калибровка.
Наши услуги
Мы предлагаем комплексные решения для работы с энкодерами:
- Подбор оборудования под конкретные задачи;
- Профессиональный монтаж и настройка;
- Диагностика и ремонт любой сложности;
- Техническое обслуживание и модернизация;
- Обучение персонала работе с оборудованием.
Энкодеры остаются важнейшими компонентами современных автоматизированных систем. Понимание их принципов работы, особенностей разных типов и правил выбора позволяет создавать надёжные и эффективные технические решения.
Для консультации по подбору, ремонту или обслуживанию энкодеров обращайтесь к нашим специалистам. Мы поможем найти оптимальное решение для ваших задач.
Необходима помощь?
Нажимая на кнопку, вы соглашаетесь с Политикой обработки персональных данных.